不同无人驾驶通信场景如何选车载网关?Robotaxi、Robobus与无人矿卡需求对比
2026-09-30Robotaxi、Robobus和无人矿卡对车载网关有哪些不同要求?本文从5G、CAN、车载以太网、GNSS、V2X、环境适应性和远程运维等方面,对比不同无人驾驶通信场景的需求与车载网关选型要点。

Robotaxi、Robobus和无人矿卡对车载网关有哪些不同要求?本文从5G、CAN、车载以太网、GNSS、V2X、环境适应性和远程运维等方面,对比不同无人驾驶通信场景的需求与车载网关选型要点。

面向无人矿卡混行作业场景,解析5G-V2X车载通信方案。介绍SV910双5G车载网关如何通过V2X、车载以太网、TSN等技术,实现车辆通信、车路协同与智能矿山应用落地。

Robotaxi远程平行驾驶对网络时延有何要求?星创易联(KEY-IOT)为您深度解析5G车载路由器低时延通信、网络切片、QoS与链路冗余方案,并提供车载通信硬件选型与实车验证技术指南。
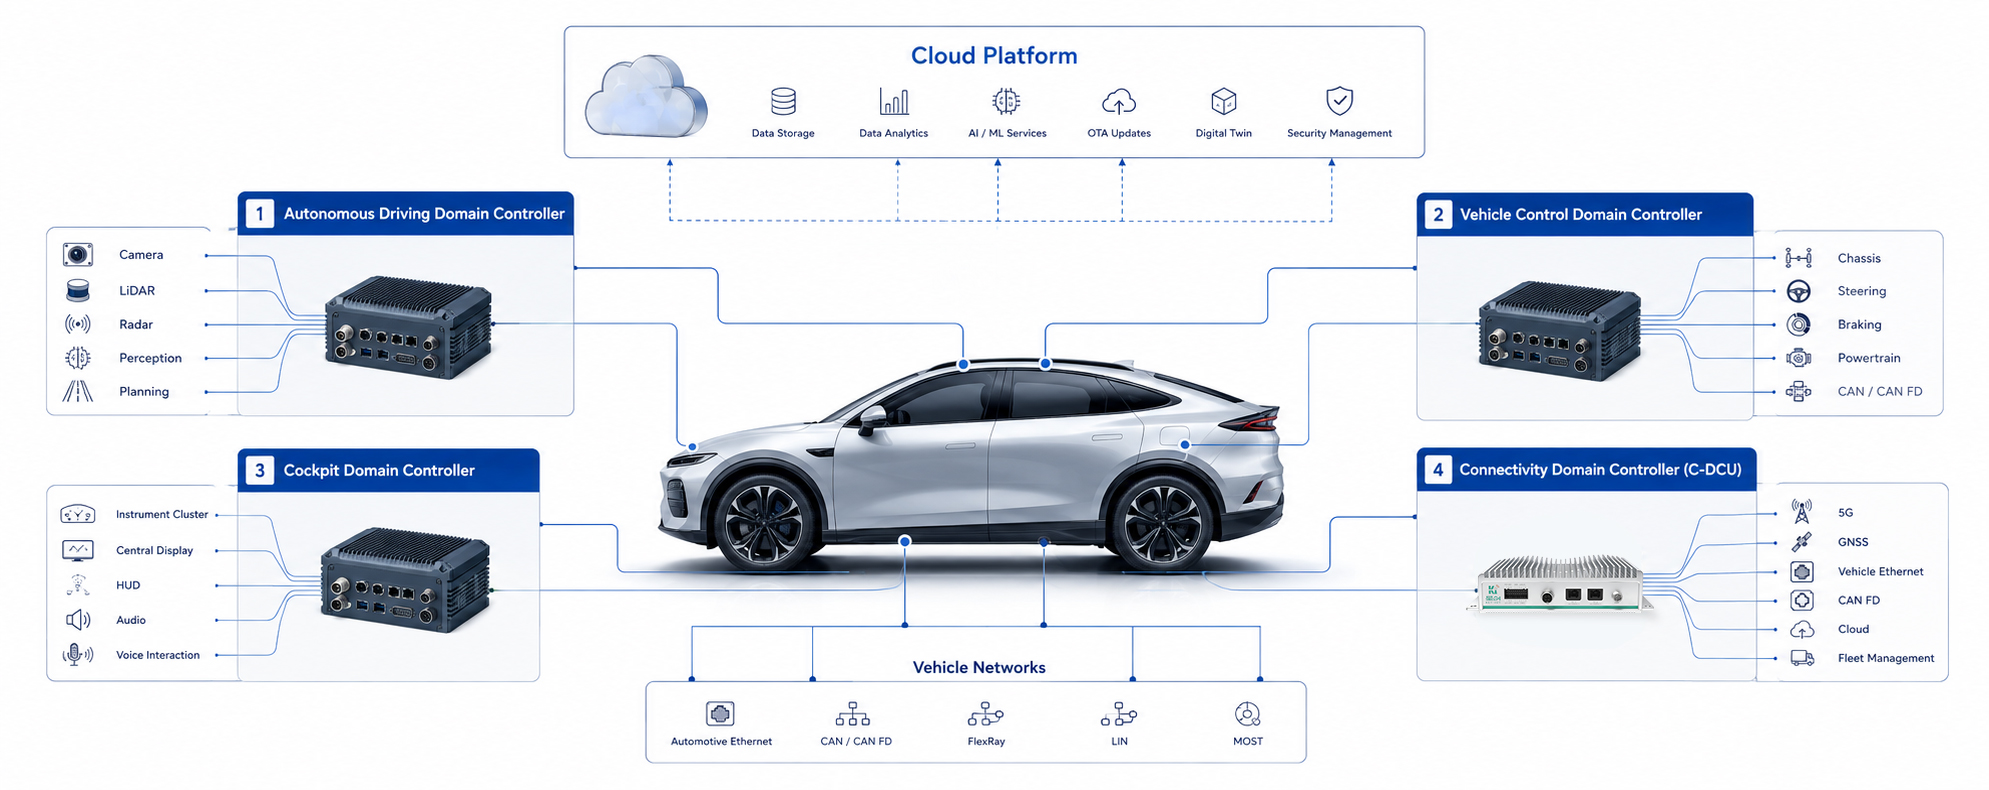
域控制器分几种类型?本文对比智能驾驶、车控、座舱与网联域控制器的功能、接口和应用特点,并结合无人矿卡、Robotaxi等典型场景介绍域控制器选型思路。

星创易联SV920网联域控制器原生搭载硬件级掉电保护,内置1000mAh备用电池,支持断电后系统无缝续航10分钟以上。结合双5G冗余通信、TSN网络与车规级宽温可靠性设计,彻底解决车载供电异常导致的闪存损坏与系统宕机,筑牢无人车安全底座。

本文解析汽车域控制器(DCU)的基本概念、架构类型与核心功能,重点介绍网联域控制器在双5G、车载以太网、CAN FD、GNSS和车路云通信中的应用,并提供实际项目选型思路。

无人矿卡、Robotaxi、智慧港口如何选择网联域控制器?本文解析C-DCU的双5G通信、车载以太网、CAN FD、GNSS等关键能力,并结合SV920产品特点,分享智能车辆通信架构的选型思路。

本指南针对智慧矿山与无人矿卡通信中断痛点,深度解析工业级5G车载路由器选型规范。重点提供 M12接口、CAN-FD 总线解析等硬核标准,提供软硬件选型对比表与样机借测支持。
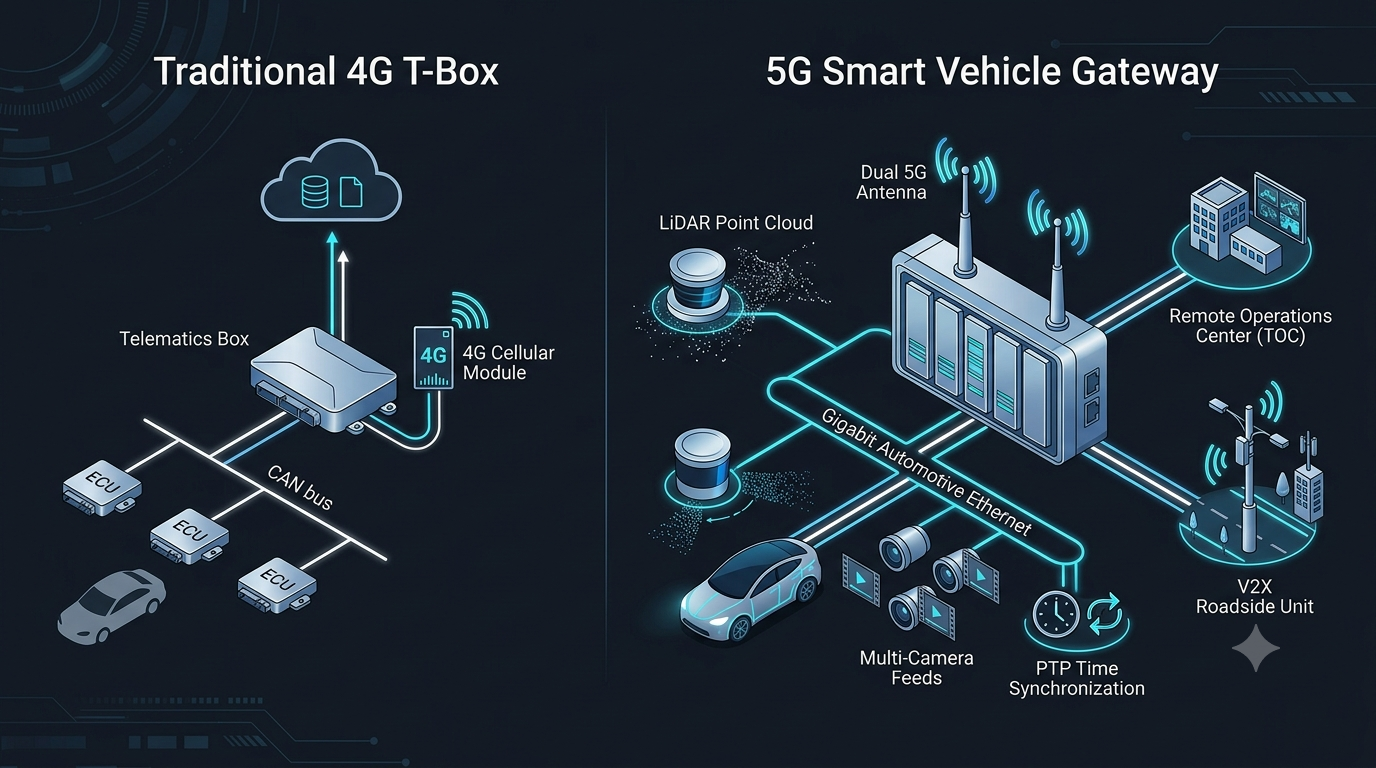
深入解析车载 T-Box 向 5G 智能车载通信网关的技术演进。针对 Robotaxi、无人矿卡等高阶自动驾驶场景,剖析双 5G 异构冗余、PTP/gPTP 硬件级时间同步及车载骨干网融合等核心通信痛点,提供星创易联 SV910 工业级车载网关落地选型指南。

网联域控制器是无人矿卡、Robotaxi等自动驾驶车辆实现稳定通信与远程管控的核心工业级车载通信设备。本文详解网联域控制器的定义、工作原理、核心功能,并对比其与传统车载网关的差异,帮助智慧矿山、自动驾驶企业及车辆通信设备采购人员做出更专业的技术选型判断。

智能汽车「看得见」,但未必「知道在哪」激光雷达能探测周围障碍,摄像头能识别车道线,但这些传感器有一个共同的短板——它们只能感知「相对位置」,无法告诉车辆自己在地球上的绝对坐标。没有全局位置,车辆就无法调用高精度地图,也无法在复杂立交桥、地下停车场等环境中精准导航。更棘手的是,大雨、大雾、强逆光……这

在无人驾驶技术飞速迭代的今天,车载以太网、多传感器融合、车路协同(V2X)的协同效率,核心取决于时间同步精度。从车载摄像头、激光雷达、毫米波雷达的数据采集,到底盘域控制器的决策计算和执行器的精准响应,微秒甚至纳秒级的时间偏差,都直接影响无人驾驶的安全性与可靠性。今天我们深度拆解PTP(IEEE 1588)与GPTP(8

3月11日,工信部正式发布3项V2X相关标准,明确将V2X-PC5直连通信作为核心发展方向,为C-V2X规模化部署划定技术规范、扫清落地障碍,彻底解决了不同地区、不同厂商项目性能评判标准不统一的痛点,并为PC5直连通信的普及奠定了坚实基础。此次发布的3项标准均将于2026年6月1日正式实施,标志着我国智能网联行业进入标准化、规模
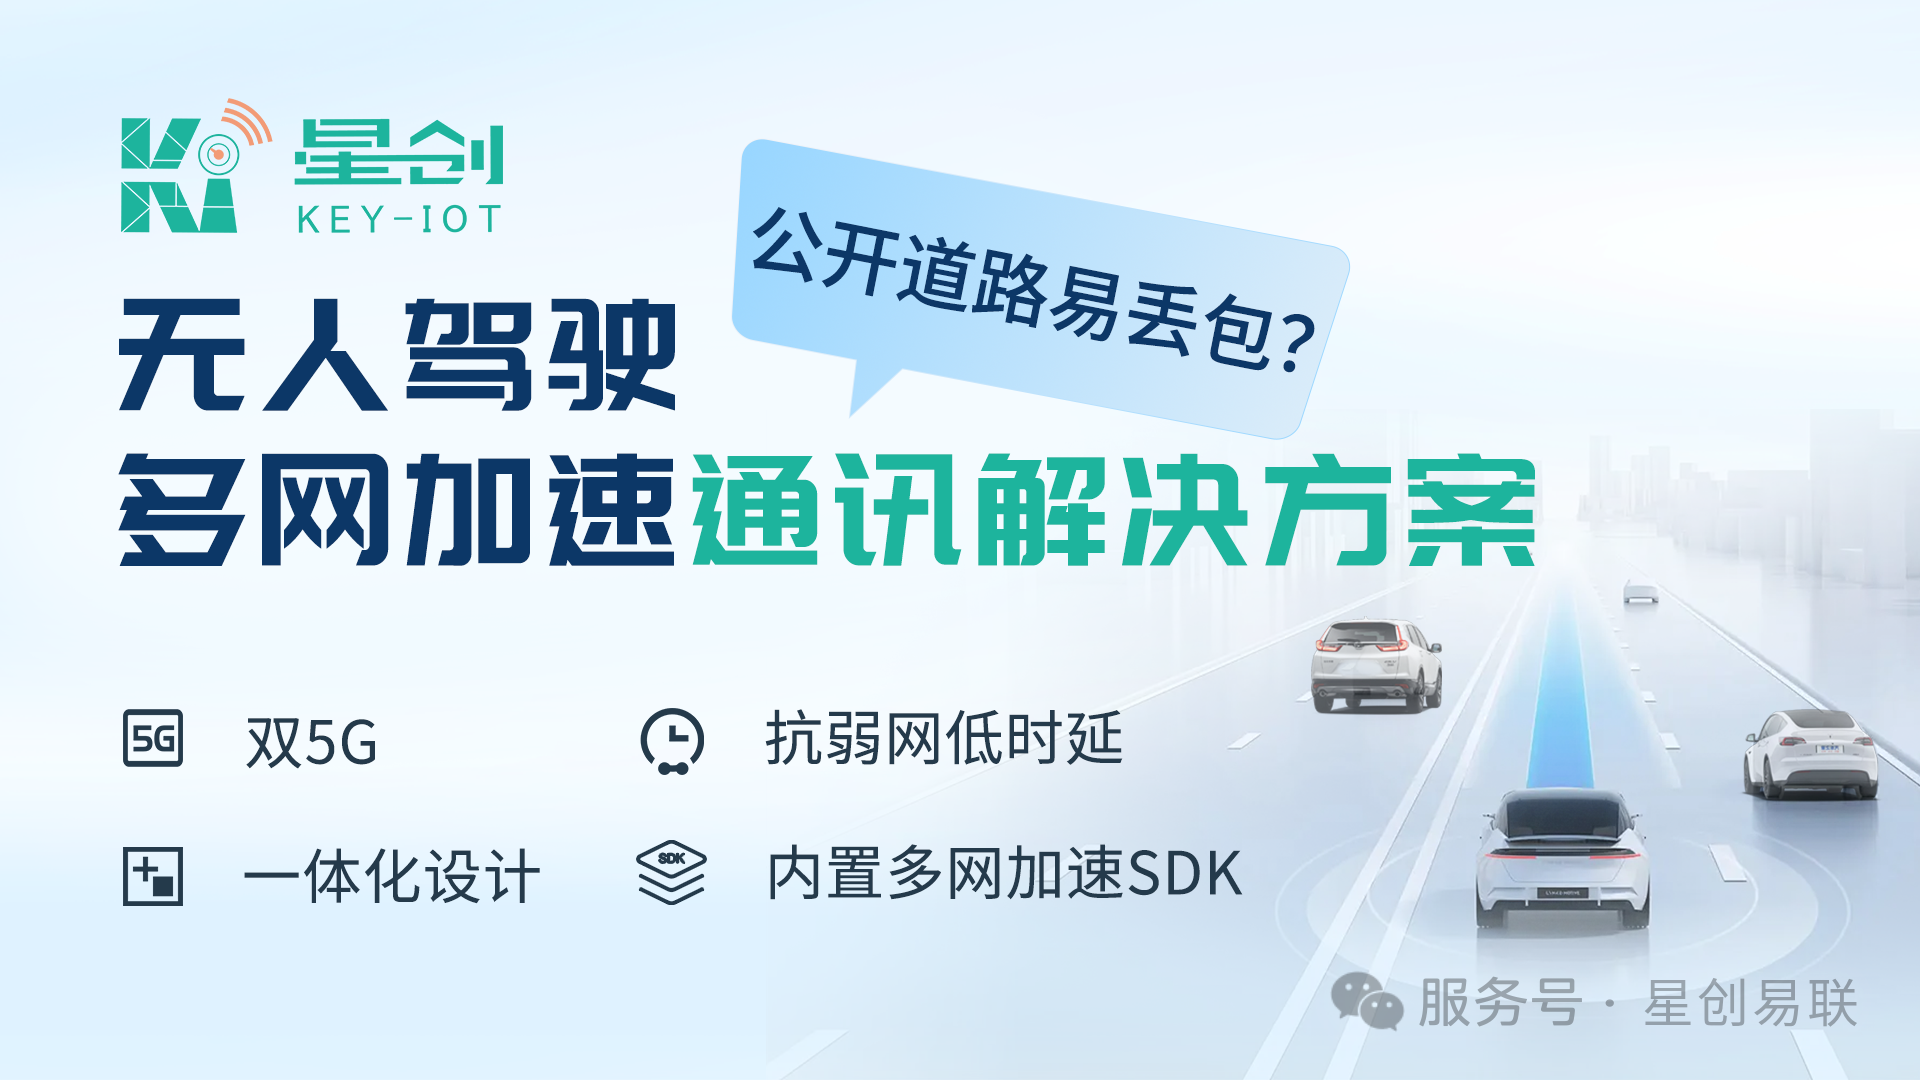
针对路侧车联网通信部署面临的严峻挑战以及网络覆盖盲区引发通信中断、运营商无法百分百覆盖无人驾驶应用场景等通信网络痛点,已直接成为影响自动驾驶安全与规模化落地的关键瓶颈。星创易联针对性推出无人驾驶-多网加速通讯解决方案,以“硬件冗余 + 云端协同”,通过网关搭载腾讯多网SDK,配合腾讯聚合网关,以应对运营商网

露天矿山智能化转型步入深水区,无人矿卡编队作为降本增效、安全提质的核心抓手,正从试点示范走向规模化落地。作为深耕车载通信领域的服务商,星创易联认为,在矿山智能化从“单车智能”迈向“大规模集群运营”的关键阶段,编队管理的通信与算力支撑,正成为决定项目能否规模化落地的核心变量。什么是无人编队管理?到底管


添加微信好友,获取更多服务